باحثو ETH Zurich يعلّمون يداً روبوتية الزحف والعمل بمفردها
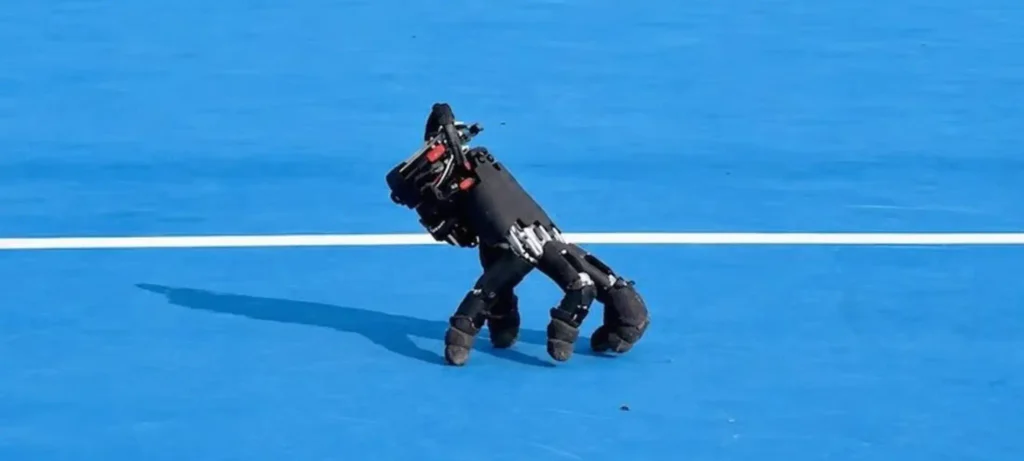
نجح باحثون في ETH Zurich في تعليم يد روبوتية تجارية التحرك والزحف بمفردها دون ذراع متصلة بها، باستخدام أصابعها الخمسة للحفاظ على التوازن والتحرك وتنفيذ مهام بسيطة على لوحة المفاتيح.
تفاصيل الخبر
طوّر باحثو Soft Robotics Lab في ETH Zurich طريقة تمنح يداً روبوتية مستقلة قدرة غير معتادة على الحركة، من خلال الاستفادة من أصابعها ومفاصلها الموجودة بدلاً من إعادة تصميمها بالكامل.
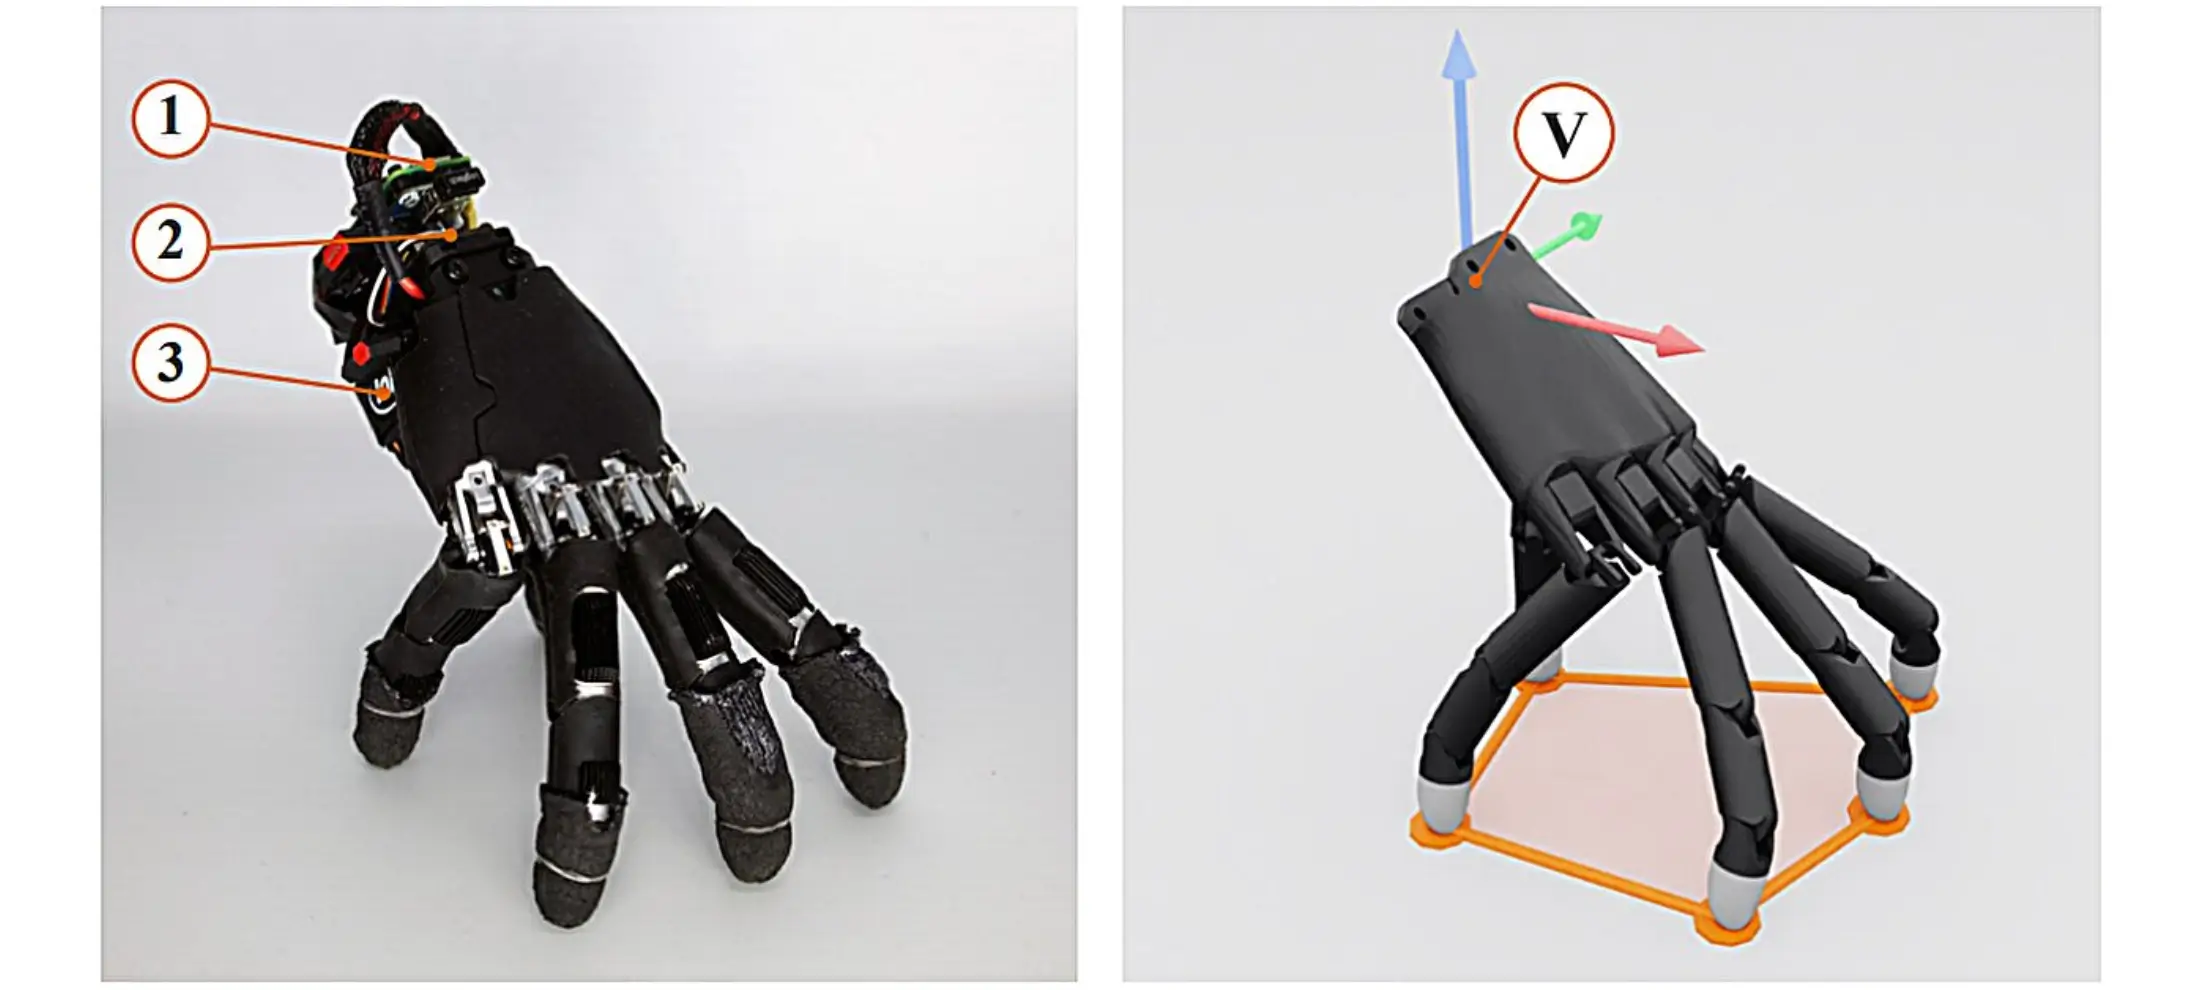
- استخدم باحثون ETH Zurich يداً روبوتية تجارية من نوع WUJI، مع الحفاظ على الأصابع والمفاصل الأصلية دون تعديل.
- أضاف الفريق Raspberry Pi وحساس حركة وبطارية لتحويل اليد إلى روبوت مستقل يزن نحو 1.8 رطل.
- تعتمد اليد على أصابعها الخمسة للتحرك والحفاظ على توازنها أثناء الزحف.
- استخدم الباحثون التعلم بالتعزيز داخل بيئة محاكاة لتعليم اليد كيفية تنسيق حركات أصابعها والإبهام غير المتوازن.
- تمكنت اليد من التحرك عبر 14 سطحاً مختلفاً داخل المباني وخارجها، بما في ذلك العشب والحصى والشبكات المعدنية.
- تم التحكم في الحركة باستخدام وحدة تحكم للألعاب خلال التجارب.
- لم تعتمد اليد على كاميرا أثناء تنفيذ بعض المهام، وبعد وضعها يدوياً تمكنت من تنفيذ 29 أمراً من أصل 32 أمراً على لوحة المفاتيح.
- عند استخدام كاميرا علوية، استطاعت اليد أيضاً دفع مكعب باتجاه أهداف محددة.
- يوضح المشروع إمكانية استخدام أجزاء روبوتية منفصلة لتنفيذ مهام في أماكن قد يصعب على روبوت كامل الوصول إليها.
الأهداف المستقبلية
يفتح هذا البحث المجال أمام تطوير أجزاء روبوتية قادرة على الحركة والعمل بصورة مستقلة، بدلاً من الاعتماد دائماً على جسم روبوت كامل. ومن أبرز التطبيقات المستقبلية المحتملة:
- تطوير أيدٍ روبوتية قادرة على الوصول إلى أماكن ضيقة أو صعبة.
- استخدام أجزاء روبوتية منفصلة لتنفيذ مهام محددة في البيئات المعقدة.
- تحسين قدرة الروبوتات على التحرك فوق أسطح مختلفة وغير منتظمة.
- الاستفادة من التعلم بالتعزيز لتعليم الروبوتات مهارات حركية جديدة دون إعادة تصميم الأجهزة.
- تطوير أنظمة روبوتية يمكن نشر أجزائها بشكل مستقل حسب المهمة المطلوبة.
- الجمع بين الحركة والقدرة على التعامل مع الأشياء لتنفيذ مهام أكثر تعقيداً.
وتكمن أهمية التجربة في أن الباحثين لم يحتاجوا إلى تصنيع يد جديدة بالكامل؛ بل استخدموا مكوناً تجارياً وأضافوا إليه الأجهزة والبرمجيات اللازمة، ثم دربوه على مهارات الحركة من خلال المحاكاة والتعلم.
يقدم مشروع ETH Zurich تصوراً مختلفاً للروبوتات، حيث يمكن لجزء واحد من الروبوت أن يتحول إلى نظام متحرك قادر على تنفيذ مهام مستقلة. ومع تطور التعلم بالتعزيز والتحكم الروبوتي، قد تصبح الأجزاء الروبوتية المتنقلة أداة مهمة للوصول إلى البيئات التي يصعب على الروبوتات التقليدية دخولها.