تسلا تطور جلداً حسياً لروبوت أوبتيموس لتحسين دقة الحركة
تعمل تسلا على تطوير تقنية جديدة للجلد الحسي لروبوتها البشري أوبتيموس، وفقاً لطلب براءة اختراع منشور حديثاً. وتهدف التقنية إلى تحسين قدرة الروبوت على الإمساك بالأشياء والتعامل معها بدقة أكبر، عبر استشعار اللمس والضغط.
تفاصيل الخبر
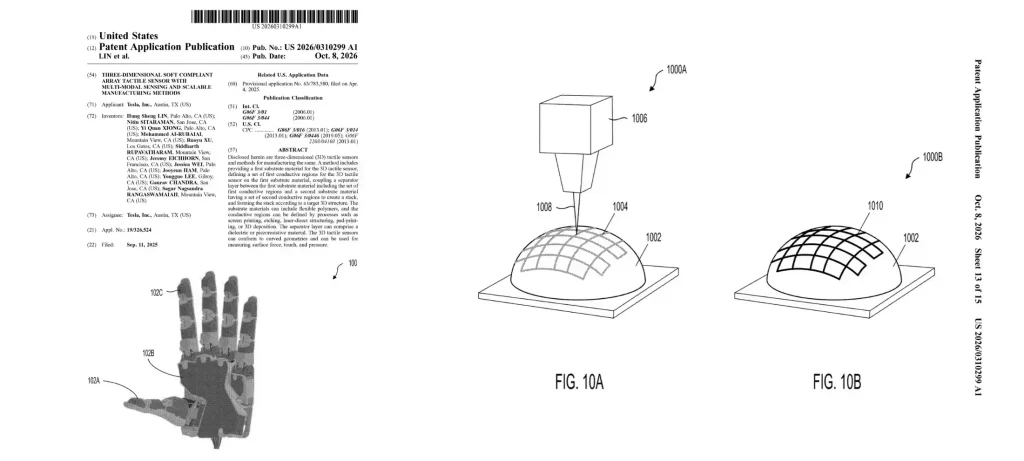
كشفت براءة اختراع نُشرت باسم شركة تسلا عن تصميم مستشعر لمسي ثلاثي الأبعاد ومرن، قد يساعد روبوت أوبتيموس على تحسين أداء اليدين والأصابع والتعامل مع الأشياء المختلفة. وتحمل البراءة رقم US20260310299A1، ويشير عنوانها إلى مصفوفة مستشعرات لمسية مرنة ومتوافقة، تدعم الاستشعار متعدد الأنماط وطرق التصنيع القابلة للتوسع.
وتأتي هذه الخطوة في ظل التحديات التي تواجه تطوير أيدي الروبوتات البشرية، خصوصاً عند تنفيذ المهام التي تتطلب دقة عالية أو التعامل مع أجسام بأشكال وملمس مختلفين. ومن أبرز تفاصيل التقنية:
- استشعار اللمس ثلاثي الأبعاد: تصميم يهدف إلى جمع معلومات لمسية تساعد الروبوت على فهم طبيعة التلامس مع الأجسام بصورة أكثر تفصيلاً.
- تحسين الإمساك بالأشياء: يمكن أن تساعد بيانات اللمس الروبوت على ضبط قوة قبضته وتقليل احتمالات انزلاق الأغراض أو الضغط عليها بقوة زائدة.
- بنية متعددة الطبقات: توضح المعلومات المتداولة حول البراءة وجود طبقات من الركائز والمناطق الموصلة والفواصل، ضمن تصميم المستشعر.
- الاستشعار متعدد الأنماط: يشير وصف البراءة إلى إمكانية الجمع بين أنواع مختلفة من الإشارات الحسية، بما يدعم تطوير قدرات التفاعل مع البيئة.
- خيارات تصنيع متنوعة: يتضمن التصميم أساليب تصنيع مقترحة، منها الطباعة بالشاشة الحريرية وتقنية التوزيع ثلاثي الأبعاد للمواد، بما قد يساعد على إنتاج المستشعرات على نطاق أوسع.
ومع ذلك، لا يعني نشر طلب براءة الاختراع أن التقنية دخلت مرحلة الإنتاج التجاري أو أنها ستُستخدم حتماً في الجيل الثالث من روبوت أوبتيموس، إذ لم تؤكد تسلا هذه التفاصيل رسمياً.
الأهداف المستقبلية للتقنية
يمكن أن تمثل المستشعرات اللمسية خطوة مهمة في تطوير الروبوتات البشرية، خاصة أن أداء اليدين من العوامل الأساسية لتمكينها من تنفيذ المهام اليومية والصناعية. ومن الأهداف المحتملة لهذه التقنية:
- رفع دقة حركة اليدين: تحسين قدرة الروبوت على التقاط الأجسام الصغيرة والتعامل مع الأدوات والأغراض الحساسة.
- تعزيز التفاعل مع البيئة: تزويد الروبوت بمعلومات حسية إضافية تساعده على الاستجابة للتغيرات أثناء الإمساك بالأشياء وتحريكها.
- تقليل أخطاء التعامل مع الأجسام: دعم التحكم في قوة القبضة، بما قد يقلل من سقوط الأغراض أو إتلافها.
- تطوير قدرات أوبتيموس الصناعية: المساهمة في إعداد الروبوت لتنفيذ مهام تتطلب تكرار الحركات الدقيقة داخل المصانع وبيئات العمل.
- توسيع نطاق التصنيع: دراسة أساليب إنتاج قابلة للتوسع قد تساعد على دمج المستشعرات في أيدي الروبوتات مستقبلاً.
وإذا نجحت تسلا في تحويل هذا التصميم إلى تقنية عملية، فقد يساعد ذلك على معالجة بعض التحديات الهندسية المرتبطة بأيدي الروبوتات البشرية. لكن مدى التحسن الفعلي سيعتمد على الاختبارات والأداء في ظروف الاستخدام الواقعية.
تعكس براءة الاختراع الجديدة اهتمام تسلا بتطوير حاسة اللمس لدى روبوت أوبتيموس، وليس الاكتفاء بتحسين الحركة والرؤية فقط. وقد تسهم هذه التقنية في جعل الروبوت أكثر قدرة على التعامل مع الأجسام بدقة ومرونة، إلا أن استخدامها الفعلي في الأجيال المقبلة من أوبتيموس لا يزال غير مؤكد.